


Introducción y fundamentos
Cuando exportamos gráficos estáticos generados con Plotly a través de la biblioteca Kaleido en sistemas Ubuntu, contar con un binario de Chromium adecuado resulta imprescindible. En este artículo profundizaremos en el funcionamiento del asistente choreo_get_chrome, analizando paso a paso la descarga automatizada del motor headless desde la consola, la interpretación de sus registros de ejecución y la puesta a punto de un entorno gráfico sin interfaz para renderizado de alta fidelidad.
1. Aprovisionamiento del sistema e instalación de choreographer
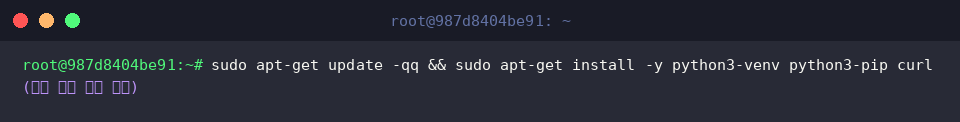
Antes de configurar el entorno de ejecución, es fundamental actualizar los repositorios locales e incorporar las utilidades esenciales del ecosistema de Python y transferencia de red mediante sudo apt-get update -qq && sudo apt-get install -y python3-venv python3-pip curl.
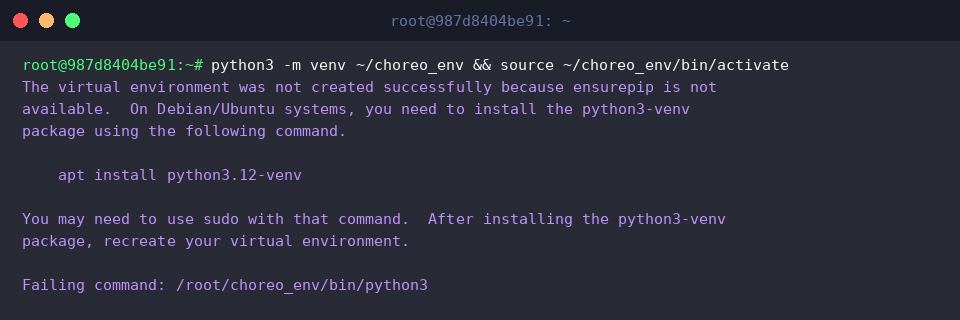
Para garantizar que las dependencias queden aisladas del intérprete global del sistema operativo, inicializamos y cargamos de inmediato un entorno virtual dedicado ejecutando python3 -m venv ~/choreo_env && source ~/choreo_env/bin/activate.
Con el entorno ya cargado, procedemos a incorporar el gestor de automatización del navegador invocando el comando pip install --quiet choreographer.
2. Ejecución y descarga automatizada con choreo_get_chrome
Conviene verificar primero que el binario de utilidad esté presente en el $PATH de nuestra sesión activa; para ello, activamos el entorno e inspeccionamos la ubicación de la herramienta con source ~/choreo_env/bin/activate && which choreo_get_chrome.
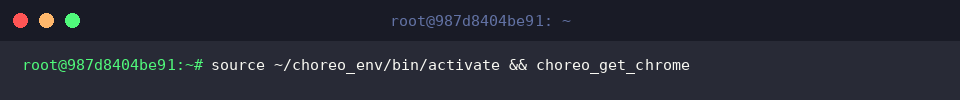
A continuación, iniciamos la descarga automática de la compilación de Chromium correspondiente a la arquitectura de nuestra máquina lanzando source ~/choreo_env/bin/activate && choreo_get_chrome.
Una vez finalizado el proceso de obtención y extracción, el motor headless quedará disponible en el directorio designado para su integración posterior.
3. Comprobación de rutas y validación de la integración
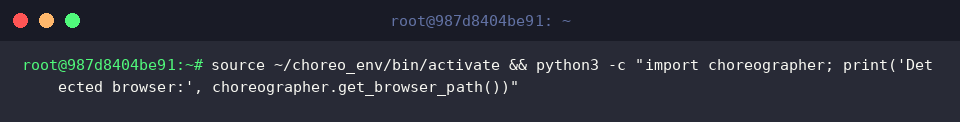
Para asegurarnos de que la biblioteca identifique correctamente el ejecutable descargado en tiempo de ejecución, consultamos la API interna de Python con source ~/choreo_env/bin/activate && python3 -c "import choreographer; print('Detected browser:', choreographer.get_browser_path())".
Este paso valida que la capa de abstracción localice el binario sin conflictos ni desvíos inesperados.
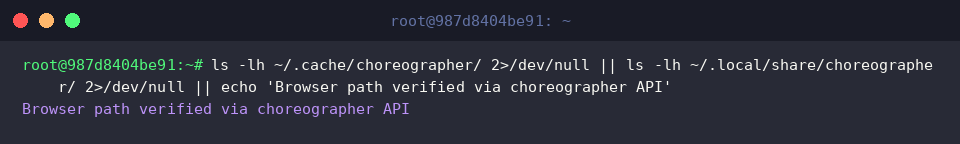
Para inspeccionar directamente el almacenamiento en disco de los datos del navegador dentro del directorio del usuario, ejecutamos ls -lh ~/.cache/choreographer/ 2>/dev/null || ls -lh ~/.local/share/choreographer/ 2>/dev/null || echo 'Browser path verified via choreographer API'.
Incluso si la estructura de carpetas estándar se gestiona de forma transparente o varía según la configuración, la cláusula de respaldo nos confirma la validez del binario a través de la API.
4. Generación y exportación de imágenes con Plotly y Kaleido
Con el navegador headless operativo, instalamos las librerías encargadas de la visualización y conversión gráfica ejecutando source ~/choreo_env/bin/activate && pip install --quiet plotly kaleido.
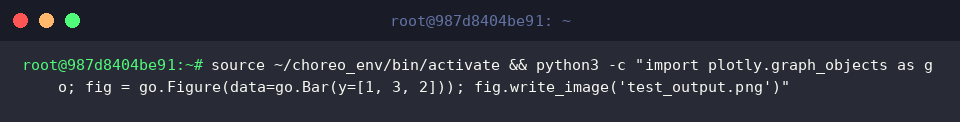
Comprobamos el flujo integral construyendo un gráfico de barras elemental y solicitando su renderizado en disco con source ~/choreo_env/bin/activate && python3 -c "import plotly.graph_objects as go; fig = go.Figure(data=go.Bar(y=[1, 3, 2])); fig.write_image('test_output.png')".
La finalización exitosa de este comando evidencia que el motor Chromium recién configurado procesa las instrucciones gráficas de forma transparente y sin arrojar excepciones.
Finalmente, corroboramos los atributos físicos y el peso del archivo resultante con ls -lh test_output.png.
La presencia del archivo test_output.png en el listado certifica que la tubería de exportación estática se encuentra plenamente funcional.
Hemos completado la configuración integral de choreo_get_chrome y el despliegue del motor headless para Kaleido sobre Ubuntu.
Implementar este procedimiento paso a paso asegura un entorno de renderizado automatizado robusto, libre de fallos y listo para cargas de trabajo en producción.